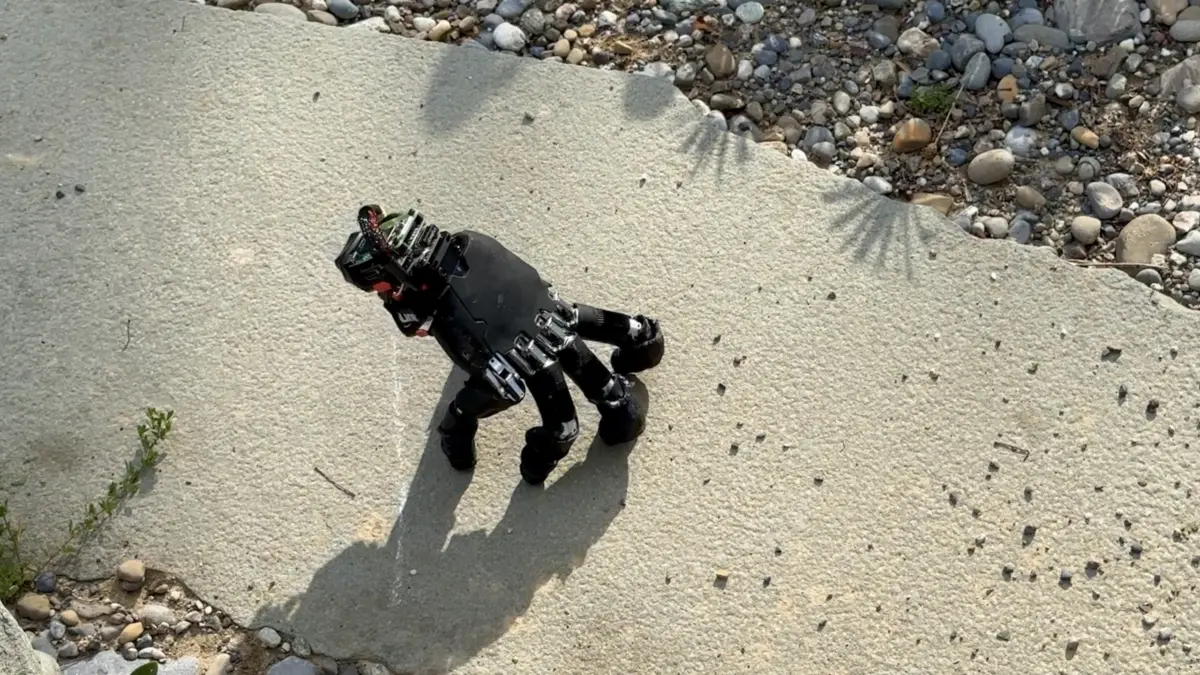
У Швейцарській вищій технічній школі Цюриха (ETH Zurich) розробили механічну руку, яка здатна ходити на власних пальцях, підійматися після падіння та натискати клавіші. Розробка покликана допомогти роботам виконувати завдання у важкодоступних місцях, куди весь корпус пристрою не може пролізти.

Як пояснив ScienceAlert робототехнік Роберт Кацшманн, майбутні роботи зможуть відправляти лише свою руку в обмежені простори для огляду об’єктів чи керування перемикачами, а потім повертати її назад. Дослідники взяли комерційну модель руки WUJI, доповнивши її акумулятором, мінікомп’ютером та датчиком руху загальною вагою 818 грамів.
Перед польовими випробуваннями інженери тренували програмне забезпечення за допомогою симуляцій та штучного інтелекту на основі методів підкріплення. Симетричних рухів досягти складно через різну довжину пальців та наявність великого пальця, тому для кожної фаланги задали опорні позиції. Під час демонстрацій рука випробувала 14 різних поверхонь, включно з деревом, травою та металевими решітками.
Під час випробувань на килимку пристрій демонстрував середню швидкість у 9,3 сантиметра за секунду. Крім того, роботорука успішно підіймалася після падіння у 21 випадку з 25 та навчилася вводити команди за допомогою стрілок на клавіатурі, зігравши у головоломку Sokoban без візуального зворотного зв’язку.
Наразі кожна навичка керується окремим контролером, тому головним завданням на майбутнє є об’єднання цих умінь у складніші алгоритми. Команда також планує додати до системи вбудований зір та покращити автономність автономних рухів. Науковий опис проєкту наразі опубліковано на платформі arXiv як препринт.
Джерела: sciencealert.com